- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Що робить собаку-робота придатною для складних промислових операцій?
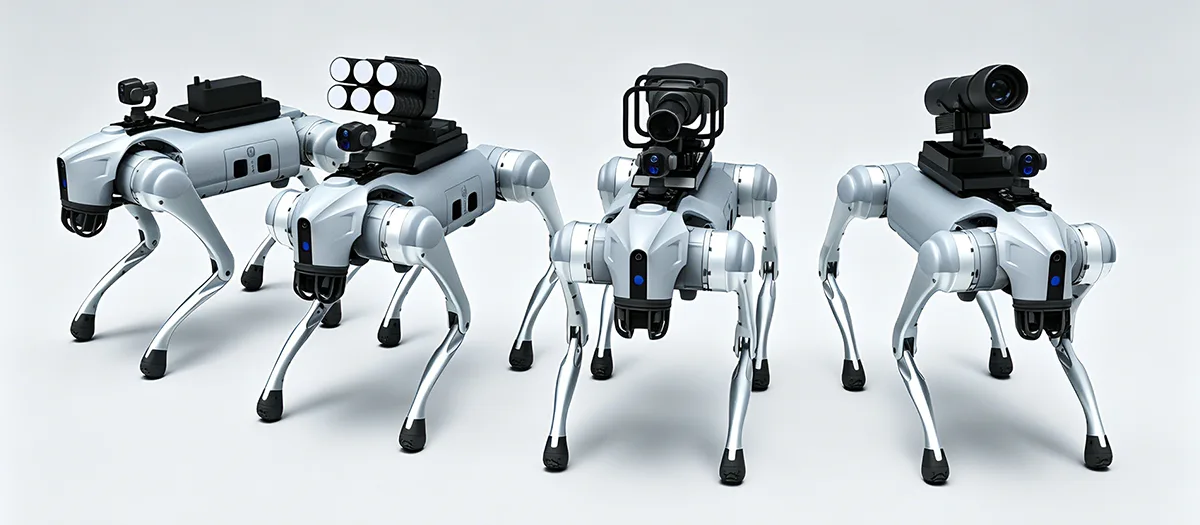
A собака-роботпризначений для виходу за межі обмежень звичайних колісних мобільних роботів, коли промислові завдання включають сходи, схили, нерівну землю, вузькі проходи, сміття, тунелі чи іншу складну місцевість. Його цінність полягає в поєднанні мобільності на чотирьох лапах, автономної навігації, сприйняття навколишнього середовища, зондування для конкретних завдань, модульного обладнання та безперервної роботи. Однак для промислових користувачів лише мобільності недостатньо. Практична платформа також повинна підтримувати стабільний рух, збір даних, інтеграцію обладнання, керування батареями, обслуговування та роботу в певних умовах навколишнього середовища. Це робить архітектуру платформи та планування додатків центральними для успішного розгортання в інспекції, моніторингу інфраструктури, інтелектуальному виробництві, аварійній підтримці та інших сценаріях професійної експлуатації.
Зміст
Натисніть розділ, щоб перейти безпосередньо до відповідного технічного обговорення.
- 1. Що визначає промислового чотириногого робота?
- 2. Що робить ноги корисними на складній місцевості?
- 3. Які автономні функції покращують промислову роботу?
- 4. Яку роль відіграє мультисенсорне сприйняття?
- 5. Які перевірочні завдання може виконувати чотиринога платформа?
- 6. Що модульне обладнання може додати до платформи?
- 7. Для яких умов має бути розроблена платформа?
- 8. Як чотириногі роботи можуть зменшити вплив важких робочих місць?
- 9. Як мають бути інтегровані обладнання та датчики?
- 10. Що слід оцінити покупцям перед вибором платформи?
- 11. Як виглядає процес структурованого розгортання?
- 12. Який майбутній напрям промислової чотирилапої робототехніки?
- 13. Часті запитання
Що визначає промислового чотириногого робота?
Промисловий чотириногий робот — це мобільна роботизована платформа, побудована на основі руху на ногах, а не на колесах чи гусеницях. Його чотирилапа конструкція дозволяє йому долати зміни висоти та нерівності землі, маючи датчики, комунікаційне обладнання, комп’ютерне обладнання та інше спеціальне обладнання.
Визначальною рисою є не просто поява чотирьох ніг. Цінність чотирилапої платформи походить від координації між пересуванням, сприйняттям, контролем, потужністю, структурою та обладнанням для завдань. Робот повинен розуміти навколишнє середовище, коригувати свій рух, підтримувати рівновагу та виконувати певну робочу процедуру.
Цей системно-орієнтований дизайн відокремлює промислові чотириногі платформи від простих машин з дистанційним керуванням. Професійна платформа може підтримувати автономне планування маршруту, уникнення перешкод, збір даних, моніторинг обладнання та повторювані процедури патрулювання. Ці функції дозволяють роботу брати участь у більш широкому робочому процесі замість того, щоб діяти лише як мобільна камера.
Рухливість ніг Рух на чотирьох ногах дозволяє платформі долати сходи, схили, прогалини, нерівну підлогу, пухкий ґрунт та інші зміни рельєфу.
Інтелектуальна навігація Сприйняття, планування шляху, позиціонування та уникнення перешкод можуть підтримувати більш автономний рух у складних середовищах.
Розширювана платформа Модульні датчики та обладнання можуть адаптувати ту саму роботизовану базу для різних завдань інспекції, моніторингу та промисловості.
Чому чотирилапа мобільність змінює промислову автоматизацію
Традиційні колісні роботи найкраще працюють на відносно передбачуваних поверхнях. Їх ефективність може знизитися, якщо сходи, траншеї, сипучі матеріали, підвищені пороги або нерівна місцевість переривають маршрут. Гусеничні системи можуть впоратися з деякими складними поверхнями, але вони також мають обмеження у вузьких місцях і коли середовище часто змінює висоту.
Рух ногами підходить до проблеми інакше. Кожною ногою можна керувати окремо, дозволяючи роботу розставляти ноги відповідно до рельєфу. Це надає більше можливостей для збереження рівноваги під час переміщення через нестандартне середовище.
Для промислового застосування практичною перевагою є доступ. Робот, який може пересуватися різними типами місцевості, потенційно може досягати точок огляду, зон обладнання, тунелів, майстерень та інших місць, де звичайна мобільна платформа може потребувати додаткової інфраструктури.
- Чотирилапі рухи підтримують мінливі висоти та нерівності землі.
- Автономна навігація може зменшити потребу в постійному ручному керуванні.
- Датчики надають інформацію про навколишнє середовище для завдань руху та перевірки.
- Модульні інтерфейси дозволяють встановлювати різне обладнання для різних застосувань.
- Збір цифрових даних може поєднати польові операції з подальшим аналізом.
Основний принципПромисловий чотирилапий слід оцінювати як повноцінну мобільну операційну систему. Мобільність важлива, але сприйняття, контроль, інтеграція обладнання, живлення та функції даних визначають, наскільки корисною стане ця мобільність.
Що робить мобільність на ногах корисною на складній місцевості?
Складна місцевість – одна з найбільш зрозумілих областей застосування чотирилапої робототехніки. Промислові майданчики можуть містити сходинки, пандуси, траншеї, вузькі доріжки, щебінь, брудні ділянки, нерівну підлогу та зміну висоти поверхні. Платформа, розроблена лише для рівної підлоги, може потребувати додаткової інфраструктури або може не мати доступу до певних зон.
Чотирилапий робот може розставляти та піднімати ноги індивідуально, що дозволяє йому адаптувати своє положення тіла відповідно до змін місцевості. Це може підтримувати рух по схилах, сходах, прогалинах і нерівних поверхнях, зберігаючи при цьому більш стабільний зв’язок між платформою та землею.
Сходи та зміна висоти
Сходи є простим прикладом місцевості, яка може кинути виклик платформам на колесах. Кожне колесо має підтримувати належний контакт із поверхнею, тоді як робот має долати повторювані вертикальні зміни. Платформа з ніжками може піднімати окремі ноги та коригувати свою поставу для переходу між сходинками.
Точні можливості все ще залежать від конструкції робота, геометрії кроків, системи керування та умов навколишнього середовища. Важливим інженерним моментом є те, що конструкція на ніжках забезпечує додаткові можливості пересування, яких немає у коліс.
Ухили та нерівні поверхні
Промислові середовища часто включають похилий бетон, гравій, пухкий ґрунт, мулисту землю, дренажні канали або перехідні поверхні. Чотиринога платформа може адаптувати положення своїх ніг і положення тіла відповідно до змін місцевості.
Стабільна робота залежить від комбінації механічної конструкції, сприйняття, контролю ходи, тяги та алгоритмів рівноваги. Ноги забезпечують фізичну можливість пересування, а система керування визначає, як ця здатність використовується.
Вузькі та захаращені приміщення
Промислові тунелі, майстерні, трубні коридори та зони технічного обслуговування можуть містити перешкоди, які обмежують доступний маршрут. Компактна чотиринога платформа може переміщатися через деякі з цих просторів, не потребуючи суцільної рівної поверхні для руху.
| Стан місцевості | Виклик для звичайних мобільних платформ | Перевага чотириногого дизайну |
|---|---|---|
| Кроки | Вертикальні зміни можуть перервати контакт колеса та рух вперед | Окремі ніжки можна піднімати та розташовувати на різній висоті |
| Круті схили | Зменшення тяги та обмежене регулювання тіла можуть вплинути на рух | Положення ніг і положення тіла можна регулювати під час руху |
| Щебінь | Нерівні контактні поверхні можуть зробити рух колеса нестабільним | Індивідуальне розташування ніг надає більше можливостей для подолання перешкод |
| Багнистий грунт | Зчеплення коліс або гусениці може відрізнятися на м’якій поверхні | Розташування ніг може адаптуватися до мінливих умов контакту |
| Розриви та Яри | Для колісних систем можуть знадобитися мости або об’їзди | Пересування на ногах може здійснювати навігацію навколо або над вибраними особливостями місцевості |
Рівновага має таке ж значення, як і рух
Вміння пересуватися по складній місцевості недостатньо. Платформа повинна зберігати рівновагу під час перенесення датчиків і обладнання. Різкі зміни висоти землі можуть вплинути на центр ваги робота та розподіл навантаження.
Таким чином, системи керування повинні координувати ходу, поставу, зворотний зв’язок датчика та швидкість руху. Функції захисту від тремтіння та перекидання можуть допомогти підтримувати стабільну роботу в межах визначеного робочого діапазону.
Це особливо важливо, коли робот несе камери або вимірювальне обладнання. Надмірні рухи можуть знизити якість зібраних даних, навіть якщо сам робот залишається у вертикальному положенні.
Які автономні функції покращують промислову роботу?
Промислова робототехніка стає більш корисною, коли платформа може виконувати повторювані завдання без постійного ручного керування. Автономні функції можуть зменшити навантаження на оператора, роблячи рух і збір даних більш структурованими.
Сучасні чотириногі платформи можуть поєднувати сприйняття навколишнього середовища, позиціонування, планування маршруту, уникнення перешкод, виконання завдань і запис даних. Ступінь автономності залежить від архітектури робота, датчиків, програмного забезпечення, умов зв’язку та робочого середовища.
Екологічне сприйняття
Перш ніж мобільний робот зможе самостійно пересуватися, йому потрібна інформація про навколишнє середовище. Датчики можуть визначати перешкоди, зміни рельєфу, відкриті маршрути та інші важливі об’єкти.
Потім навігаційна система використовує дані сприйняття, щоб визначити, як повинен рухатися робот. У мінливому середовищі цей процес може виконуватися безперервно, а не базуватися лише на фіксованій карті.
Планування шляху та уникнення перешкод
Планування шляху визначає, як робот може подорожувати між визначеними точками. Уникнення перешкод допомагає йому коригуватися, коли об’єкт блокує запланований маршрут або коли змінюються умови навколишнього середовища.
Для промислового контролю це може підтримувати повторювані маршрути навколо обладнання, через об’єкти або між призначеними точками перевірки. Оператори можуть більше зосередитися на результатах перевірки, а не контролювати кожен рух вручну.
Планування завдань і збір даних
Автономна процедура огляду може поєднувати рух із зондуванням. Робот може подорожувати до визначених місць, збирати зображення або показання датчиків, записувати результати, а потім продовжувати до наступного місця.
Це створює цифровий робочий процес, у якому пов’язані рух робота та зібрана інформація. Замість створення лише відеопотоку система може створити структурований запис результатів перевірки.
сприймати
Датчики збирають інформацію про місцевість, перешкоди, обладнання та навколишні умови.
План
Навігаційна система визначає відповідний маршрут відповідно до наявного простору та вимог завдання.
діяти
Ноги та системи управління координують рух, пристосовуючись до змін навколишнього середовища.
запис
Оглядові зображення, вимірювання датчиків і робочу інформацію можна зберігати для подальшого аналізу.
Автономність має відповідати навколишньому середовищу
Автономна робота не означає, що кожне промислове середовище має бути повністю без нагляду. Деякі середовища вимагають певного нагляду, дистанційного втручання або підтвердження оператора перед певними завданнями.
Більш практичний підхід полягає у визначенні того, які частини робочого процесу можна надійно автоматизувати, а де прийняття рішень людиною залишається корисним. Навігація, повторний збір даних і звичайне виконання маршруту є сильними кандидатами на автоматизацію, тоді як незвичайні знахідки можуть вимагати додаткової людської оцінки.
Яку роль відіграє мультисенсорне сприйняття?
Сприйняття надає мобільному роботу інформацію, необхідну для розуміння середовища та виконання завдань, пов’язаних із програмою. Один датчик рідко надає всю інформацію, необхідну для промислової експлуатації.
Візуальні камери можуть надавати детальні зображення. Термодатчики можуть виявляти різницю температур. Датчики відстані можуть допомогти роботу зрозуміти навколишню геометрію. Інші датчики можуть підтримувати локалізацію, вимірювання навколишнього середовища або перевірку конкретного обладнання.
Візуальне відчуття
Камери високої чіткості можуть знімати зображення та відео для спостереження за обладнанням, перевірки інфраструктури, моніторингу об’єктів та документування. Візуальні дані часто є відправною точкою для перевірки, оскільки оператори можуть безпосередньо переглядати зовнішній вигляд компонентів і поверхонь.
Термічний датчик
Тепловізор може ідентифікувати коливання температури, які можуть бути неочевидними на зображеннях у видимому світлі. Це може бути корисно для електричного обладнання, машин, систем живлення та інших активів, де аномальні моделі тепла можуть вказувати на стан, що потребує подальшої оцінки.
Просторове сприйняття
Інформація про відстань і глибину може допомогти роботу зрозуміти перешкоди, коридори, сходинки та інші особливості навколишнього середовища. Це підтримує навігацію, а також може сприяти створенню карт і просторової документації.
| Категорія датчика | Первинна інформація | Потенційна промислова роль |
|---|---|---|
| Камера видимого світла | Зображення та відео | Візуальний огляд, документація, огляд обладнання |
| Теплова камера | Температурні закономірності | Перевірка теплового стану та ідентифікація ненормального тепла |
| Датчик глибини або дальності | Відстань і просторові відносини | Навігація, уникнення перешкод і картографування середовища |
| Датчик навколишнього середовища | Визначені екологічні вимірювання | Моніторинг сайту та збір даних для конкретної програми |
Чому злиття датчиків має значення
Об’єднання датчиків об’єднує інформацію з різних джерел датчиків для створення більш повного представлення навколишнього середовища. Камера може розпізнавати зовнішній вигляд об'єкта, а датчик глибини визначає його відстань і положення.
Тоді теплова інформація може додати ще один шар, показавши, чи має об’єкт незвичайний температурний режим. Поєднання цих джерел може зробити огляд і навігацію більш інформативними, ніж покладатися лише на один датчик.
Вибір корисного навантаження залежить від завдання
Більше датчиків не обов’язково означає кращу систему. Кожен додатковий компонент збільшує вагу, вимоги до потужності, монтажні обмеження, вимоги до обробки даних і міркування щодо обслуговування.
Правильний підхід полягає у відборі лише тієї інформації, яка необхідна для виконання визначеного завдання. Для платформи візуального контролю може не знадобитися велика колекція датчиків навколишнього середовища, тоді як проект промислового моніторингу може потребувати декількох типів даних для отримання корисних результатів.
Які перевірочні завдання може виконувати чотиринога платформа?
Огляд є одним із найбільш практичних промислових застосувань для чотирилапої робототехніки, оскільки платформа може пересуватися через місця, які можуть бути незручними для людей або важкими для колісних машин.
Робот може слідувати визначеними маршрутами, зупинятися в точках огляду, збирати зображення або дані датчиків і повертати інформацію в систему аналізу. Це створює повторюваний робочий процес перевірки, який можна запланувати відповідно до експлуатаційних вимог підприємства.
Перевірка фабрик і цехів
У виробничих середовищах обладнання часто розподіляється між великими підприємствами. Деякі зони можуть бути підвищеними, вузькими або розділеними зміною рівня підлоги.
Чотиринога платформа може переміщатися по вибраних частинах об’єкта та збирати візуальну інформацію про машини, трубопроводи, електричні шафи, структурні зони та інші визначені активи.
Моніторинг електроенергії та обладнання
Теплові та візуальні датчики можна комбінувати для перевірки обладнання, де є актуальною різниця температур. Робот може збирати зображення у заздалегідь визначених місцях і порівнювати поточні результати з історичними записами.
Інспекція в тунелях і замкнутих зонах
Тунелі, трубні коридори та інші вузькі зони можуть становити проблеми з доступом. Компактний мобільний робот може входити в такі простори, маючи при собі камери, освітлювальні прилади або інші датчики, придатні для завдання перевірки.
Спостереження за інфраструктурою
Об’єкти інфраструктури часто вимагають повторної перевірки подібних ділянок. Повторюваний маршрут робота може допомогти стандартизувати збір зображень і забезпечити послідовну послідовність операцій.
- Звичайний огляд:Дотримуйтеся заздалегідь визначених маршрутів і збирайте періодичні візуальні або сенсорні дані.
- Моніторинг обладнання:Поєднайте візуальну та теплову інформацію для оцінки стану.
- Структурне спостереження:Робіть зображення вибраних поверхонь, з’єднань, труб та інших фізичних активів.
- Документація даних:Створюйте записи перевірок із міткою часу для подальшого порівняння та аналізу.
Перевага оглядуНайкорисніша автоматизація — це не просто заміна пішого оглядового маршруту. Це створює повторюваний цикл, у якому пов’язані рух, зондування, запис даних і подальший аналіз.
Дані перевірки повинні бути структуровані
Велика колекція зображень автоматично не є корисною. Система повинна пов’язувати дані з конкретними місцями, обладнанням, маршрутами або точками перевірки, щоб оператори могли зрозуміти, звідки походить кожне спостереження.
Коли роботизована система перевірки поєднується з відповідним програмним забезпеченням, отримана інформація може підтримувати аналіз тенденцій, планування технічного обслуговування та подальшу перевірку. Точний робочий процес залежить від закладу та необхідної інформації.
Що модульне обладнання може додати до платформи?
Модульність дозволяє одній роботизованій платформі підтримувати різні завдання шляхом зміни або додавання обладнання. Це особливо корисно в промислових середовищах, де можуть знадобитися кілька типів інспекції та моніторингу.
Можливе обладнання включає камери видимого світла, тепловізійні системи, газові детектори, освітлювальні пристрої, комунікаційні пристрої, датчики навколишнього середовища та інші спеціальні модулі. Точна конфігурація залежить від вантажопідйомності робота, електричної системи, інтерфейсів кріплення та умов експлуатації.
Інспекційне обладнання
Камери та тепловізійні системи можуть перетворити робота на мобільний оглядовий майданчик. Візуальні камери можуть документувати фізичні умови, а термодатчики можуть надавати додаткову інформацію про розподіл тепла.
Екологічне обладнання
Датчики газу та навколишнього середовища можуть дозволити роботу збирати вимірювання з областей, які можуть бути незручними для ручного доступу. Це може підтримувати моніторинг робочих процесів на промислових підприємствах, у тунелях, майстернях та інших певних середовищах.
Освітлювальне та комунікаційне обладнання
Модулі освітлення можуть покращити якість зображення в темних областях і підтримувати роботу в місцях з обмеженим освітленням. Комунікаційне обладнання може дозволити операторам обмінюватися інформацією з персоналом в робочій зоні.
Візуальний модуль Знімає зображення та відео для візуального огляду, документування та спостереження за обладнанням.
Тепловий модуль Надає інформацію про температуру, яка доповнює звичайний візуальний огляд.
Екологічний модуль Збирає визначені вимірювання газу, повітря чи інших навколишніх умов відповідно до програми.
Модульність повинна мати визначені інтерфейси
Модульна система практична лише тоді, коли обладнання можна встановити без створення непотрібних проблем із сумісністю. Мають бути чітко визначені точки кріплення, електричні з’єднання, інтерфейси даних, фізичні розміри та обмеження ваги.
Стандартизовані інтерфейси можуть спростити зміни між конфігураціями обладнання. У той же час для спеціалізованих проектів можуть знадобитися спеціальні кронштейни, корпуси або пристрої живлення, якщо стандартні інтерфейси не відповідають вимогам додатків.
Потужність і вагу слід розглядати разом
Кожен доданий модуль змінює повну робочу конфігурацію. Більш важкий датчик збільшує навантаження на ноги та систему руху. Додаткова електроніка може збільшити споживання електроенергії. Більший корпус може впливати на центр ваги або обмежувати рух робота.
Таким чином, модульна конструкція працює найкраще, коли робот розроблено з достатньою увагою до механічних та електричних зв’язків між базовою платформою та її обладнанням.
На які умови повинна бути розроблена платформа?
Промислове середовище значно відрізняється. Поверх майстерні представляє інші виклики, ніж зовнішня будівельна зона, тоді як тунель вводить інші обмеження, ніж відкрита промислова площадка.
Перед вибором або розробкою роботизованої платформи слід чітко визначити умови середовища. Ці умови впливають на структуру, датчики, алгоритми руху, ущільнення, поведінку батареї та вимоги до обслуговування.
Дощ і волога
На відкритому повітрі роботизоване обладнання може піддаватися впливу дощу, бризок води та високої вологості. Відповідний рівень захисту залежить від конструкції платформи та передбачуваного робочого середовища.
Волога також може впливати на датчики та роз’єми. Для багаторазової роботи на відкритому повітрі ці компоненти слід розглядати під час механічного та електричного проектування, а не розглядати як другорядні деталі.
Пил і сипучі матеріали
Промислові майданчики можуть містити пил, пісок, сміття або інші тверді частки. Такі матеріали можуть потрапляти в рухомі механізми або впливати на видимість датчика.
Таким чином, захист, процедури очищення, доступ для обслуговування та вибір компонентів повинні відображати фактичні умови на місці.
температура
Продуктивність батареї, електроніка, датчики та механічні матеріали можуть по-різному реагувати на зміни температури. Платформу, призначену для широких температурних умов, слід оцінювати за фактичним очікуваним діапазоном під час експлуатації.
Вібрація та удар
Рух ногами створює повторювані механічні рухи, тоді як пересічена місцевість може викликати додаткові удари. Тому чутливі датчики та електронне обладнання вимагають відповідного монтажу та захисту.
| Екологічний фактор | Потенційний ефект | Розгляд дизайну |
|---|---|---|
| вологість | Може впливати на роз’єми, електроніку та датчики | Відповідні процедури огородження, герметизації та обслуговування |
| Пил | Може входити в механічні або електронні області | Захист, доступ для очищення та вибір відповідних компонентів |
| температура | Може впливати на роботу акумулятора та електроніки | Визначений робочий діапазон і відповідна екологічна оцінка |
| вібрація | Може впливати на дані датчика та механічні компоненти | Відповідне кріплення, структурний дизайн і оцінка вібрації |
| Вплив | Може навантажувати ноги, корпуси, кріплення та електроніку | Структурний захист і валідація за визначених умов |
Навколишнє середовище визначає правильну конфігурацію
Немає універсальної конфігурації, ідеальної для будь-якого промислового об’єкта. Перед вибором робота слід задокументувати робоче середовище.
Корисна інформація може включати роботу в приміщенні або на відкритому повітрі, типи поверхонь, температурний діапазон, наявність пилу або вологи, ширину коридору, розміри сходів, очікувані перешкоди, необхідні корисні навантаження та умови зв’язку.
Як чотириногі роботи можуть зменшити вплив важких робочих зон?
Одним із важливих застосувань промислової робототехніки є зменшення потреби людей входити в місця, які є важкодоступними, незручними або непридатними для звичайного ручного огляду.
Мобільний робот може переносити камери та датчики в певні зони, а оператори залишаються на більш зручній позиції керування. Це може підтримувати перевірку та збір даних, не вимагаючи від персоналу фізичного слідування за кожним маршрутом перевірки.
Зменшення рутинного впливу
Деякі промислові завдання включають багаторазове пересування в жаркому, запорошеному, вологому, шумному, вузькому або іншим складним середовищі. Використання мобільної платформи для регулярного збору даних може зменшити частоту, з якою персонал повинен входити в ці зони.
Робот не усуває всі вимоги до втручання людини. Технічне обслуговування, незвичайні знахідки, ремонти та завдання, які виходять за межі можливостей робота, все одно можуть потребувати навченого персоналу. Мета полягає в тому, щоб перенести відповідну діяльність з інспектування та моніторингу в більш контрольовану операційну модель.
Дистанційне спостереження та зв'язок
Модулі камери та зв’язку можуть надавати операторам інформацію з поля, не вимагаючи від них стояти поруч з обладнанням, яке перевіряється.
Для груп технічного обслуговування це може бути корисним під час попередніх перевірок. Робот може спочатку збирати візуальну інформацію, дозволяючи технікам визначити, яка подальша робота може знадобитися перед входом у зону.
Зниження ризику залежить від конструкції системи
Робот не є автоматично безпечним просто тому, що він віддалений. Повна система потребує відповідної навігації, уникнення перешкод, зв’язку, аварійних процедур, технічного обслуговування та робочих обмежень.
Тому робота слід розглядати як інженерний інструмент із визначеними можливостями, а не як універсальну заміну людської праці.
- Визначте, які завдання можна виконувати віддалено.
- Встановіть безпечні робочі межі для робота.
- Забезпечте відповідні функції зв’язку та керування в надзвичайних ситуаціях.
- Обслуговуйте датчики та механічні компоненти відповідно до умов експлуатації.
- Забезпечте втручання людини в ситуаціях, які виходять за рамки визначених можливостей робота.
Як мають бути інтегровані обладнання та датчики?
Інтеграція обладнання визначає, чи зможе робот виконувати поставлене перед ним завдання без шкоди для мобільності, балансу, доступності електроенергії або якості даних. Датчик, який добре працює на столі, може потребувати іншої монтажної конструкції, коли його встановлять на рухому чотириногу платформу.
Механічний монтаж
Точки кріплення повинні надійно підтримувати обладнання, забезпечуючи достатній доступ для встановлення та обслуговування. Розташування обладнання також має значення, оскільки воно може впливати на центр ваги та рух робота.
Для камер і датчиків, яким потрібен стабільний огляд, система кріплення також повинна враховувати рух і вібрацію. Для обладнання потрібне відповідне поле зору, яке не заважатиме ногам робота чи іншим компонентам.
Електрична інтеграція
Кожен доданий модуль створює потребу в електриці. Вимоги до камер, теплових систем, обчислювальних модулів, освітлення, комунікаційного обладнання та датчиків навколишнього середовища можуть відрізнятися від напруги та струму.
Архітектура живлення повинна враховувати ці навантаження, зберігаючи при цьому сумісність з батареєю робота та електронікою керування.
Інтеграція даних
Сучасні роботизовані системи можуть генерувати великі обсяги зображень, датчиків і навігаційних даних. Система повинна визначати, як інформація збирається, передається, зберігається та обробляється.
Для інспекційних програм дані в ідеалі повинні залишатися пов’язаними з інформацією про місцезнаходження та час, щоб подальший аналіз міг визначити, де саме було зібрано конкретне спостереження.
| Територія інтеграції | Ключове питання | Потенційний вплив |
|---|---|---|
| вага | Чи може робот нести повний пакет обладнання? | Впливає на рухливість, рівновагу та механічне навантаження |
| Позиція | Де монтувати обладнання? | Може впливати на центр ваги, поле зору та рух |
| потужність | Який електричний вхід потрібен? | Змінює вимоги до батареї та керування живленням |
| Дані | Як буде передаватися або зберігатися інформація? | Визначає архітектуру зв’язку та обробки |
| Технічне обслуговування | Чи можна отримати доступ до модуля та замінити його? | Впливає на працездатність і безперервність роботи |
Інтеграцію слід запланувати до розгортання
Завчасне планування може запобігти таким проблемам, як заблоковані датчики, недоступні роз’єми, недостатня ємність акумулятора або нестабільне кріплення обладнання.
Корисна технічна інформація включає розміри обладнання, вагу, енергоспоживання, специфікації роз’ємів, інтерфейси зв’язку, вимоги до монтажу, робочу температуру та очікуваний вплив навколишнього середовища.
Після того, як ці параметри відомі, роботизовану платформу можна оцінити як повну систему, а не як базового робота з обладнанням, доданим пізніше.
Що варто оцінити покупцям перед вибором платформи?
Вибір чотириногого робота слід починати з додатку, а не з зовнішнього вигляду чи окремого показника продуктивності. Технічно просунута платформа все ще може бути непридатною, якщо вона не може орієнтуватися на необхідній місцевості, перевозити необхідне обладнання, працювати в очікуваних умовах або надавати необхідні дані.
Почніть із середовища
Задокументуйте поверхні, схили, сходи, коридори, перешкоди, температуру, вологість, пил та інші характеристики середовища. Ці фактори визначають, який тип мобільності та захисту вимагає платформа.
Визначте операційне завдання
Визначте, чи виконуватиме робот інспекцію, моніторинг, збір даних, транспортування, спостереження за обладнанням або іншу визначену функцію. У завданні визначається обладнання, яке необхідно встановити.
Оцініть рухливість
Подивіться на більше, ніж здатність ходити. Враховуйте підйом по сходах, долання схилів, подолання перешкод, стабільність, швидкість руху, здатність до повороту та ефективність на фактичних умовах поверхні, які очікуються на місці.
Перевірте вантажопідйомність та інтеграцію
Необхідно оцінити повний пакет обладнання, включаючи камери, датчики, пристрої зв’язку, монтажні конструкції, батареї та інші аксесуари.
Перегляньте автономні функції
Визначте, чи може система підтримувати планування маршруту, уникнення перешкод, позиціонування, автоматизований збір даних, планування завдань і віддалений моніторинг на рівні, який вимагає проект.
- Місцевість:Які поверхні, сходи, схили та перешкоди повинен долати робот?
- завдання:Яку фізичну дію чи інформацію повинен надати робот?
- Корисне навантаження:Яке обладнання необхідно мати при собі і скільки воно важить?
- Потужність:Яка сукупна потреба в електроенергії платформи та встановленого обладнання?
- Автономність:Які частини робочого процесу потребують автоматизованого виконання?
- Середовище:Які умови очікуваної температури, пилу, вологи, вібрації чи удару?
- Технічне обслуговування:Як будуть перевірятися та обслуговуватися датчики, батареї, ніжки та інші компоненти?
Принцип відборуНайкраща платформа – це не обов’язково та з найдовшою специфікацією. Це той, чиї характеристики мобільності, датчиків, потужності, інтеграції обладнання, автономності та обслуговування відповідають фактичному робочому середовищу.
Як виглядає процес структурованого розгортання?
Структурований процес розгортання допомагає перетворити загальну концепцію робототехніки в операційну систему з чіткими технічними вимогами. Це особливо важливо для промислового застосування, оскільки робот повинен працювати з існуючим середовищем, обладнанням, процедурами та системами даних.
- Визначте сценарій роботи:Фіксувати план майданчика, рельєф місцевості, умови навколишнього середовища, маршрути роботи та цільові завдання.
- Визначте необхідне обладнання:Визначте, які камери, термодатчики, пристрої навколишнього середовища, освітлювальні прилади чи комунікаційні модулі потрібні.
- Встановіть параметри системи:Підтвердьте вагу, розміри, вимоги до живлення, інтерфейси даних, монтажні позиції та доступ для обслуговування.
- Побудуйте робочий маршрут:Визначте зони, контрольно-пропускні пункти, навігаційні шляхи та послідовність огляду, необхідні для програми.
- Підтвердити мобільність:Оцініть рух на реальній місцевості, включаючи сходи, схили, перешкоди та перехідні поверхні.
- Перевірте обладнання:Перевірте якість зображення, показання датчиків, зв'язок і стабільність обладнання під час руху.
- Встановіть робочі процедури:Визначте процедури заряджання, обслуговування, перегляду даних, втручання та аварійних процедур.
Важливо перевірити сайт
Лабораторні дослідження не можуть відтворити всі характеристики реального об’єкта. Коли це можливо, робота слід оцінювати в типових умовах експлуатації.
Тестування сайту може виявити деталі, які важко визначити під час загальної розробки. Коридор може бути вужчим, ніж очікувалося. Сходи можуть мати незвичайну висоту. Певна поверхня може забезпечувати менше зчеплення. Умови освітлення можуть знизити продуктивність камери.
Потім ці результати можна використовувати для коригування планування маршруту, розміщення обладнання, конфігурації датчиків або робочих процедур.
Робочі процеси даних повинні бути розроблені разом з роботом
Автоматизація перевірки приносить цінність лише тоді, коли зібрану інформацію можна використати. Корисна система повинна визначати, як зберігаються зображення та показання датчиків, як вони пов’язані з місцем розташування, як визначаються аномалії та як оператори переглядають результати.
Для періодичної перевірки історичні записи також можуть бути основою для порівняння. Робот може збирати дані, використовуючи схожі маршрути та точки огляду, завдяки чому зміни легше ідентифікувати з часом.
Технічне обслуговування має бути частиною розгортання
Мобільний робот містить механічні та електронні компоненти, які постійно рухаються. Ніжки, шарніри, двигуни, датчики, роз’єми, батареї та захисні корпуси потребують належного обслуговування.
Тому звичайний огляд слід включити в план роботи з самого початку. Легкий доступ до ключових компонентів і чіткі процедури заміни можуть зробити довготривалу експлуатацію більш практичною.
Який майбутній напрямок промислової чотирилапої робототехніки?
Розвиток промислової чотирилапої робототехніки рухається в напрямку більшої автономності, кращої екологічної обізнаності, міцнішої інтеграції обладнання та більшої кількості програмного забезпечення для конкретних програм. Головний напрямок полягає не просто в тому, щоб роботи ходили краще, а в тому, щоб вони могли виконувати всі робочі процеси з меншим ручним втручанням.
Розумніша втілена операція
Очікується, що роботи все частіше поєднуватимуть сприйняття та рух замість того, щоб розглядати їх як окремі функції. Платформа може використовувати екологічну інформацію, щоб вирішити, куди рухатися, як уникати перешкод і де виконувати завдання.
Це створює більш тісний зв’язок між фізичним роботом і програмним забезпеченням, яке ним керує. Результатом може бути більш адаптивне пересування в середовищах, які неможливо повністю представити фіксованим маршрутом.
Більш розумна перевірка
Оскільки камери та датчики збирають більше інформації, автоматизований аналіз стає все більш корисним. Розпізнавання на основі штучного інтелекту може допомогти визначити попередньо визначені візуальні умови, упорядкувати оглядові зображення та виділити області, які заслуговують на додатковий огляд.
Наприклад, система може бути розроблена для розпізнавання вибраних аномалій обладнання, змін поверхні або інших умов, визначених програмою. Тоді люди-оператори можуть зосередитися на перевірці та прийнятті рішень, а не розглядати кожне зображення з однаковою увагою.
Більша модульність
Майбутні промислові платформи, ймовірно, підтримуватимуть ширші комбінації обладнання. Одна роботизована база може вміщувати різні датчики перевірки, модулі навколишнього середовища, комунікаційне обладнання або пристрої для певних завдань.
Це вимагає більш стандартизованих механічних і електричних інтерфейсів, але все ще дозволяє налаштовувати їх там, де цього вимагають спеціалізовані проекти.
Інтеграція з промисловими інформаційними системами
Наступний етап промислової робототехніки, ймовірно, поєднає фізичні операції з цифровими системами управління. Інформацію, створену роботом, можна об’єднати із записами про обладнання, графіками технічного обслуговування, картами, історією перевірок та іншими цифровими даними.
Це дозволяє роботу стати частиною більшого промислового робочого процесу, а не функціонувати як ізольована машина.
Вища автономія Більше завдань можна виконувати за допомогою автономної навігації, планування маршруту, уникнення перешкод і роботи за розкладом.
Краще сприйняття Кілька датчиків і інтелектуальний аналіз можуть надати повнішу інформацію про обладнання та оточення.
Глибша інтеграція Роботизовані платформи можуть поєднувати мобільність, датчики, живлення, дані та промислове програмне забезпечення в більш повний робочий процес.
Від мобільної машини до інтелектуальної операційної платформи
Довгострокова цінність чотирилапої робототехніки полягає в поєднанні фізичної мобільності та цифрового інтелекту. Фізичний доступ забезпечує робот, який може ходити по складній місцевості. Датчики надають інформацію. Автономне управління забезпечує повторюваність. Аналіз на основі ШІ може допомогти інтерпретувати зібрані дані. Промислове програмне забезпечення поєднує ці результати з більш широкими робочими процесами.
Кожна з цих можливостей корисна окремо, але їх поєднання створює набагато більш продуктивну платформу. Чим тісніше вони інтегровані, тим більше програм можна підтримувати без перепроектування всієї системи для кожного нового завдання.
Принцип спрямованості в майбутнєНапрямок промислової чотирилапої робототехніки спрямований на орієнтовані на завдання системи, які поєднують мобільність, сприйняття, автономну роботу, модульне обладнання та інтелект даних в одній скоординованій платформі.
Часті запитання
Що таке промисловий чотириногий робот?
Це чотиринога мобільна роботизована платформа, розроблена для професійних завдань, таких як перевірка, моніторинг, збір даних і робота в середовищах, де звичайні колісні роботи можуть мати труднощі з навігацією.
Чому чотирилапі роботи підходять для нерівної місцевості?
Чотири ніжки з індивідуальним керуванням забезпечують більше можливостей для розміщення ніг і положення тіла. Це може допомогти платформі долати сходи, схили, щілини, пухкі поверхні та інші зміни рельєфу в межах її визначених робочих можливостей.
Чи може чотириногий робот працювати автономно?
так Залежно від архітектури системи автономні функції можуть включати сприйняття навколишнього середовища, позиціонування, планування маршруту, уникнення перешкод, виконання завдань і збір даних. Відповідний рівень автономності залежить від програми та середовища.
Які датчики можна встановити на чотириногу платформу?
Можливе обладнання включає камери видимого світла, тепловізійні системи, датчики глибини або дальності, пристрої моніторингу навколишнього середовища, системи освітлення, комунікаційні модулі та інше спеціальне обладнання. Точна конфігурація залежить від платформи та програми.
Чи можна використовувати чотирилапого робота для промислової перевірки?
так Він може підтримувати регулярну інспекцію промислових об’єктів, обладнання, інфраструктури, тунелів, майстерень та інших зон, дотримуючись визначених маршрутів і збираючи візуальні, теплові та інші дані датчиків.
Чи можна тепловізори інтегрувати в робота?
так Тепловізор можна використовувати разом із звичайними камерами, коли різниця температур має значення для завдання перевірки. Датчик, монтажне положення, вимоги до живлення та інтерфейс даних слід оцінювати як частину повної системи.
Чи можна додати до робота додаткове обладнання?
Багато професійних платформ можуть підтримувати модульне обладнання за умови, що додані компоненти залишаються в межах визначених механічних, електричних, масових та інтерфейсних обмежень. Для спеціальних конфігурацій можуть знадобитися спеціальні кронштейни або інші компоненти інтеграції.
Що потрібно враховувати перед вибором платформи?
До важливих факторів належать вимоги до місцевості, сходів і схилу, робоче середовище, вага корисного навантаження, вимоги до датчиків, потреба в електроенергії, автономні функції, робочий процес даних, доступ до технічного обслуговування та умови зв’язку.
Чи може одна платформа підтримувати різні програми?
так Модульна конструкція дозволяє встановлювати різні датчики та обладнання для перевірки, моніторингу, вимірювання навколишнього середовища або інших визначених промислових завдань. Доступна конфігурація залежить від архітектури робота та вимог до обладнання.
Як можна використовувати дані перевірки після роботизованого патрулювання?
Зібрані зображення та показання датчиків можна пов’язати з місцями та точками перевірки, а потім переглянути для попередньо визначених умов. Історичні записи також можуть підтримувати порівняння між циклами перевірки та допомагати організувати подальшу роботу.
Чи позбавляє автономна робота потреби в операторах?
Не обов'язково. Автоматизація може зменшити безперервне ручне керування, але оператори все одно можуть знадобитися для нагляду, обробки винятків, обслуговування, незвичайних знахідок і завдань за межами визначених робочих можливостей робота.
У яких середовищах можна використовувати промислових чотириногих роботів?
Потенційні області застосування включають фабрики, майстерні, тунелі, промислові об’єкти, об’єкти інфраструктури, нерівні відкриті території та інші місця, де потрібна мобільна перевірка або збір даних. Фактична придатність залежить від умов навколишнього середовища та характеристик платформи.
Обговоріть проект чотирилапої робототехніки
Поділіться умовами місцевості, завданням перевірки, вимогами до обладнання, вагою корисного навантаження, робочим середовищем або автономними функціями, необхідними для вашої програми.
зв'яжіться з нами, щоб обговорити вимоги до вашого проекту